
-
Kenneth Quirós Chaves logró la aceptación de un póster científico en LARS 2026, que se realizará del 4 al 6 de noviembre en Bogotá, Colombia.
Colaboró con la informción:
La Universidad Técnica Nacional (UTN) destaca la aceptación del trabajo del estudiante Kenneth Quirós Chaves como póster científico en el IEEE Latin American Robotics Symposium (LARS 2026), encuentro internacional que tendrá lugar del 4 al 6 de noviembre de 2026 en la Universidad Militar Nueva Granada, en Bogotá, Colombia. La investigación fue desarrollada junto con el Dr. Ing. Mauricio Rodríguez Calvo y la estudiante Jocelyn Mariana Wray Quirós, integrantes de Flex Lab de la UTN.
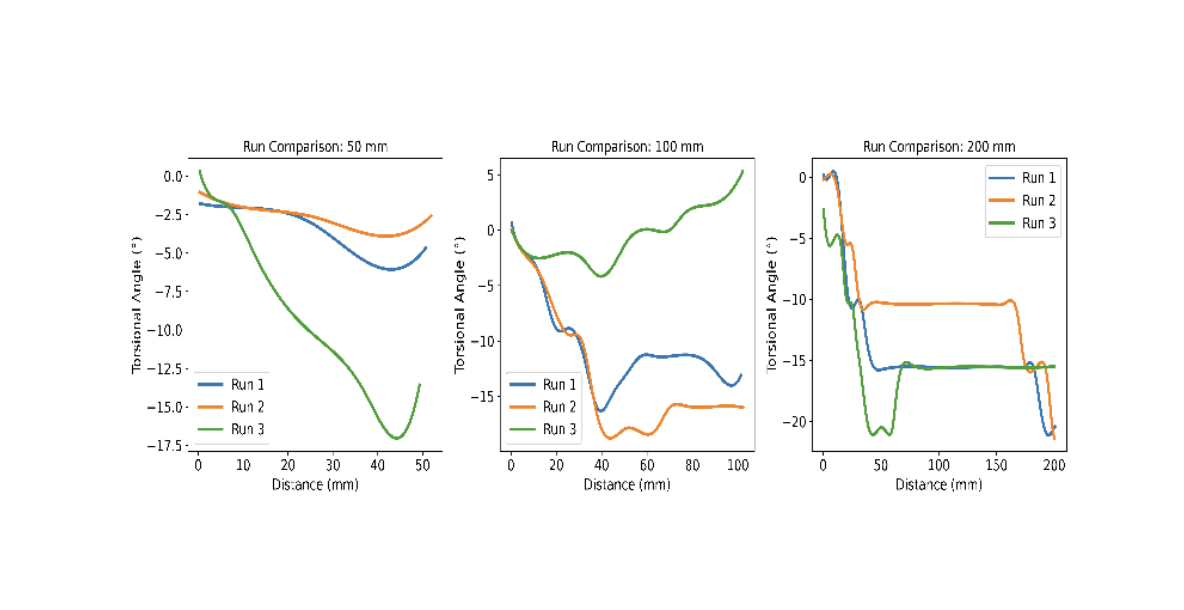
El trabajo, titulado “Measurement of Straw Extension Distance and Torsional Rotation in Variable-Reach Soft Gripper Fingers Using Optical Mouse Sensors”, estudia cómo se desplazan y giran los dedos flexibles de una pinza robótica de alcance variable. Estos dedos, elaborados a partir de pajillas plásticas ranuradas, se extienden y retraen mediante un mecanismo de enrollado y desenrollado.
Para analizar el comportamiento del mecanismo, el equipo incorporó sensores ópticos del tipo utilizado en los ratones de computadora. Con ellos, fue posible medir tanto el desplazamiento lineal como las rotaciones que aparecen durante el movimiento, información relevante para comprender posibles desviaciones en la orientación de los dedos durante el agarre de objetos.
Los ensayos experimentales identificaron que la extensión de los dedos está acompañada de movimientos de torsión que deben tomarse en cuenta al modelar y controlar la pinza. El estudio reporta desviaciones angulares que pueden alcanzar aproximadamente entre 15° y 20°, según el recorrido evaluado. Estos resultados aportan datos para perfeccionar los modelos cinemáticos y, en etapas futuras, incorporar realimentación que permita compensar movimientos no deseados y mejorar la estabilidad del agarre.
La aceptación del póster representa una oportunidad para divulgar resultados de investigación desarrollados en la UTN, fortalecer la participación estudiantil en espacios científicos internacionales y dar visibilidad a avances en robótica flexible y sistemas de medición de bajo costo.