
¿Puede un robot agarrar objetos que están fuera de su alcance habitual?
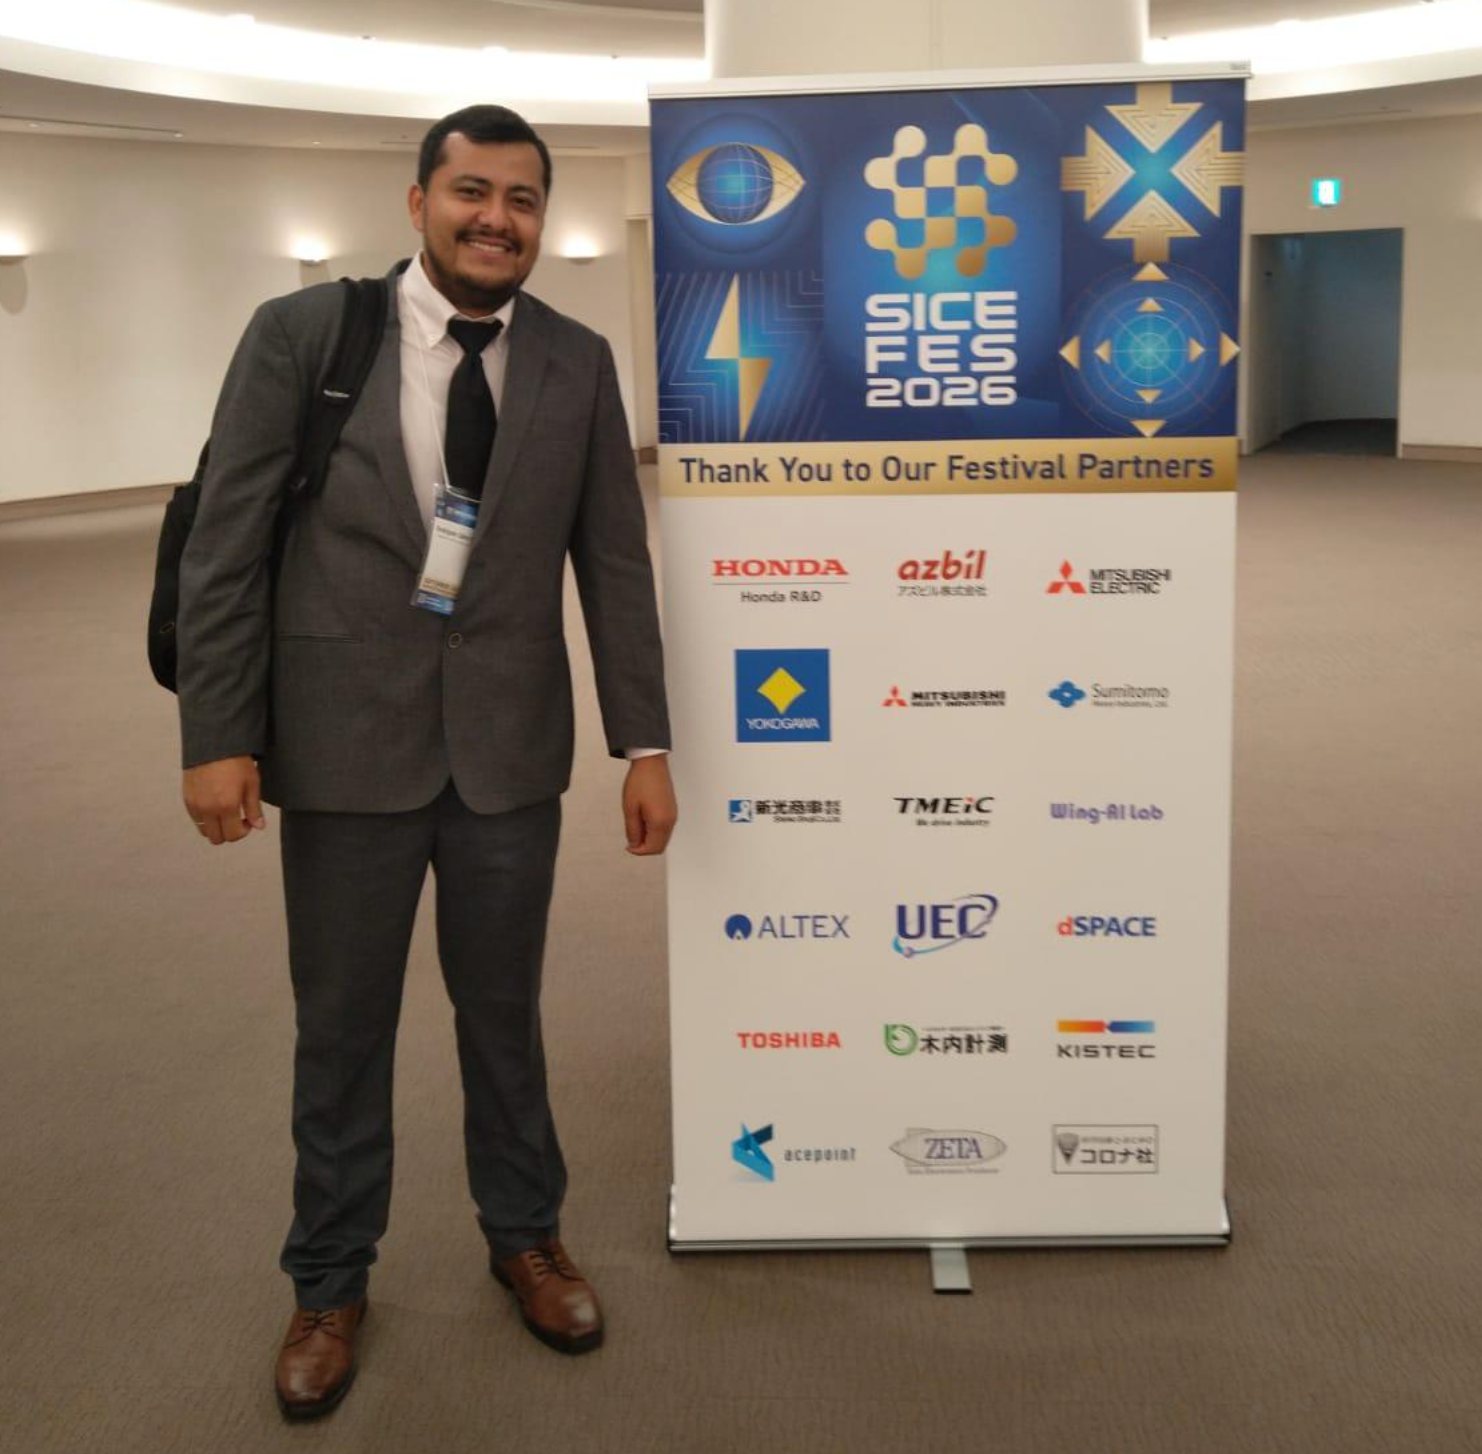
Sí. Una alternativa es extender sus dedos. Esta es la idea detrás de una garra robótica desarrollada por investigadores de la Universidad Técnica Nacional (UTN), en colaboración con la Universidad de Kanazawa, Japón, cuyos resultados fueron presentados en el SICE Festival 2026.
El Dr. Ing. Mauricio Rodríguez Calvo, académico e investigador de la UTN, presentó el artículo científico “A variable-reach robotic gripper with extendable flexible fingers in a fixed-base experimental setup”, aceptado como Regular Paper en este encuentro internacional realizado en Japón.
La investigación aborda un desafío frecuente en la manipulación robótica: alcanzar objetos situados a distintas distancias de la palma, por ejemplo, aquellos ubicados en espacios de acceso limitado, sin necesidad de desplazar la base de la garra.
El prototipo utiliza cuatro dedos flexibles fabricados a partir de tubos plásticos longitudinalmente ranurados. Mediante un mecanismo de enrollado y desenrollado, los dedos pueden variar su longitud efectiva: se recogen de forma compacta y, al extenderse, recuperan una forma aproximadamente tubular.
Un segundo mecanismo tira de cintas conectadas a las puntas para curvar los dedos hacia el interior y generar el agarre. Ambos movimientos son accionados por dos motores y sistemas de transmisión que permiten coordinar los cuatro dedos.
Como parte de la investigación, se realizaron pruebas de fuerza de contacto con diferentes niveles de extensión, así como demostraciones de agarre de objetos ubicados tanto cerca como lejos de la palma, manteniendo fija la base experimental.
Los ensayos evidenciaron la viabilidad del concepto y permitieron identificar un aspecto relevante para el perfeccionamiento del prototipo: la relación entre el alcance de los dedos y la fuerza de contacto. Este hallazgo plantea nuevas oportunidades para continuar optimizando el diseño y evaluar sus posibles aplicaciones.
Durante el SICE Festival 2026, la investigación despertó interés entre especialistas japoneses y propició espacios de intercambio técnico. Las preguntas y sugerencias recibidas aportaron nuevas ideas para las siguientes etapas experimentales del proyecto.
La participación también permitió conocer desarrollos recientes en las áreas de control y robótica aplicada, entre ellos sistemas diseñados para movilizar productos desde estanterías en entornos como las tiendas de conveniencia japonesas.
La presentación contribuye a proyectar internacionalmente la investigación aplicada que se desarrolla desde la UTN y a fortalecer el intercambio científico con especialistas e instituciones internacionales.
En el trabajo participan también los estudiantes de la UTN Kenneth Quirós Chaves y Jocelyn Wray Quirós, así como Toshihiro Nishimura y Tetsuyou Watanabe, profesores de la Universidad de Kanazawa, Japón.